

在工业自动化和科学研究领域,本地化智能正在迅速取代对云端的依赖。ViperX-300 机械臂由 Interbotix 推出,已成为边缘计算时代轻量级精密控制的标杆解决方案,这得益于其嵌入式高性能伺服系统和开放软件生态系统。
🔧 硬件架构:重新定义紧凑型机械臂的性能极限
智能伺服系统
ViperX-300 的核心采用了DYNAMIXEL X 系列智能伺服电机(型号 XM540-W270 和 XM430-W350),带来四大关键突破:
-
4,096 步高分辨率编码器:定位精度达 0.088°,远超传统伺服系统
-
三重实时监控:同时追踪温度、电压和负载状态,防止过载损坏
-
用户可编程 PID 控制:支持根据不同作业需求动态调整参数
-
菊花链拓扑:简化布线并支持模块化扩展,维护效率提升 50%
机械创新
-
轻量且坚固的结构:20mm×40mm 铝合金挤压型材框架搭配碳纤维部件,在强度与重量之间取得平衡
-
腕部 360° 旋转:消除复杂操作路径中的死角
-
工业级回转支承底座:增强抗扭刚度,重复定位精度达 ±0.1mm
-
750mm 臂展 + 750g 负载:覆盖 1500mm 总跨度,适用于精密电子装配和生物样本处理
⚙️ 软件生态:从实验室到生产的无缝过渡
开放开发工具
-
DYNAMIXEL Wizard 2.0:可视化界面用于电机配置、固件更新和实时数据监控,将硬件设置时间缩短至 1 小时以内
-
完整的 ROS 支持:预集成 MoveIt! 运动规划、Gazebo 仿真模型和 OpenCV 视觉伺服示例,适用于 Ubuntu 16.04/18.04(Kinetic/Melodic)
快速部署能力
源自斯坦福大学的Mobile ALOHA 系统:
-
仅需50 次人工演示即可学会炒虾、开门、操作电梯等复杂任务,成功率超过 90%
-
多传感器融合:配备四个 480×640 RGB 摄像头(2 个固定 + 2 个腕部安装),为 ACT 算法提供实时环境输入
行业案例:某电子制造商利用 ViperX-300 的 ±0.1mm 精度,在 PCB 装配中实现了设置时间缩短 40% 和零故障。
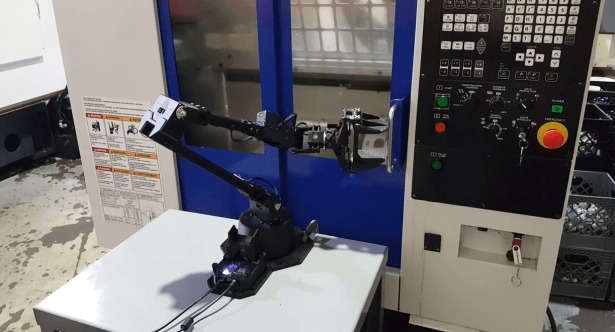
🏭 行业应用:从前沿研究到轻工业应用
科研与教育
-
强化学习平台:开源 ALOHA 系统的核心组件,用于模仿学习和自主决策算法
-
高校机器人课程:提供运动学建模和轨迹规划模块,降低算法开发门槛
轻工业自动化
-
精密电子装配:芯片分拣与贴装(±0.1mm 精度)
-
生物实验室自动化:培养皿转移和样本分装
-
柔性质量检测:小型零部件的视觉缺陷检测
⚡️ 边缘智能:本地计算与仿真
高保真动力学仿真
在MuJoCo 物理引擎中,ViperX-300 的参数通过系统辨识得到精确校准:
-
刚度(kp)和阻尼系数优化关节响应
-
摩擦损耗标定可避免 URDF 转换误差
边缘 AI 集成
-
本地决策:直接部署 Gemini On-Device 等模型,消除云端延迟
-
低样本学习:针对动态环境,仅需 50-100 次演示即可训练新任务
🚀 未来趋势:国产化与进展
受 ViperX-300 架构启发,国产机械臂正在快速追赶。例如,Reeman Robotics 的 Kylin Arm 300保持了相同的 5 自由度设计、腕部 360° 旋转和 ROS 兼容性,同时专注于300g 轻量级应用通过高性价比的供应链解决方案——非常适合教育和轻工业。
未来的机械臂将朝三个方向发展:
-
边缘计算集成:本地部署多模态 AI 模型
-
仿真到现实的迁移流程:MuJoCo 加速算法迭代
-
模块化工具生态:即插即用的夹爪和传感器
结论
ViperX-300 的成功源于其结合了硬件精度、软件开放性和边缘智能。它不仅是一款面向科研和工业的工具,更是让精密控制变得更经济、更自主的催化剂。当计算走向边缘时,机器人操作的限制将消失。
资源:
更多关于 协作机器人

协作机器人检测:视觉引导的质量控制如何变革工位现场

协作机器人装配单元:协作机器人的适用场景(及不适用场景)

Cobot Machine Tending: A Complete Guide to CNC, Press, and Injection-Mold Loading

Cobot Programming Explained: Hand-Guiding, Block-Based, and Skill-Based Approaches

Cobot Safety: ISO/TS 15066 and Power-and-Force-Limiting in Practice

协作机器人码垛:布局、吞吐量极限与投资回收期