

实用成本对比:ViperX‑300 与 Kylin Arm 300
在采用机械臂进行自动化时,成本不仅仅是一个数字——它是一项商业决策。无论你是小型制造商、研究实验室,还是职业培训中心,了解总拥有成本(TCO)可以帮助你避免预算意外,并选择正确的解决方案。
在本文中,我们将详细分析并比较两款热门机械臂的实际成本:ViperX‑300(来自 Interbotix)以及Kylin Arm 300(来自 Reeman Robotics)。我们将同时考察前期价格和长期拥有成本,帮助你了解哪一款更适合你的应用场景。
1.前期投入:首先支付的费用
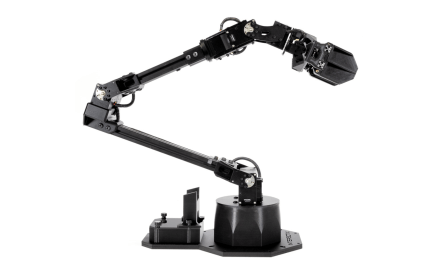
ViperX‑300
ViperX‑300 以高精度和软件生态系统著称。它的起售价较高,一般在$4,500 到 $5,500之间,具体取决于经销商。
基础套件包含:
-
5 自由度(DOF)机械臂
-
高性能 DYNAMIXEL X 系列伺服电机
-
用于 ROS/SDK 的 U2D2 控制器
-
可使用基础版 DYNAMIXEL 软件
常见附加组件:
-
精密夹爪(例如 Robotiq 2F-85):$1,000–$1,500
-
实验室环境校准工具:$500–$1,200
Kylin Arm 300
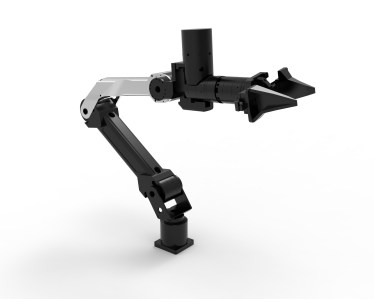
Kylin Arm 300 的设计以经济实惠为出发点。虽然价格仍在最终确定中,目前估计在$2,800 到 $3,500。
包含内容:
-
配备模块化伺服系统的 5 自由度机械臂
-
基础 ROS 和无代码软件
-
用于基本任务的标准校准工具
可选升级:
-
工业级夹爪:$600–$1,000
-
延长 3 年保修:$300–$500
2.隐性成本:软件、维护与培训
初始成本只是其中的一部分。持续产生的软件、支持与维护费用可能会累积——也可能被避免,具体取决于平台。
ViperX‑300 持续成本
-
软件:
-
DYNAMIXEL Wizard 基础使用免费
-
高级功能:$200/年
-
企业级 ROS 支持:$1,200/年
-
-
维护:
-
电机更换:每个 $200–$400
-
年度校准(建议):$300–$600
-
-
培训:
-
付费团队培训:$500–$1,000
-
Kylin Arm 300 持续成本
-
软件:
-
基础软件工具免费
-
可选企业级支持:$800/年
-
-
维护:
-
模块化伺服电机更换成本更低(每个 $150–$300)
-
支持 DIY 校准;专业服务:$200–$400/年
-
-
培训:
-
免费在线教程
-
现场培训:每个团队 $300–$600
-
3.3 年总拥有成本(TCO)
我们来看一个典型应用场景三年内的总成本:组装 3D 打印零件,每周 20 小时。
| 成本项目 | ViperX‑300 | Kylin Arm 300 |
|---|---|---|
| 初始硬件 | $5,500 | $3,500 |
| 夹爪 | $1,000 | $600 |
| 软件(3 年) | $3,600 | $2,400 |
| 维护 | $900 | $600 |
| 培训 | $1,000 | $600 |
| TCO 总计 | $12,000 | $7,700 |
差异显而易见:Kylin Arm 300 的总拥有成本显著更低,尤其适合预算更紧张的团队。
4.你应该选择哪款机械臂?
选择ViperX‑300,如果:
-
你需要高精度(±0.1 mm),尤其是在实验室或电子领域
-
你依赖丰富的 ROS 生态系统进行复杂运动规划
-
你的机构能够承担更高的维护和支持成本
选择Kylin Arm 300,如果:
-
你专注于轻工业任务或培训场景
-
你重视经济实惠和简便维护
-
你偏好本地支持和灵活定制
-
你乐于使用开源工具来降低开销
总结
这款ViperX‑300在精确性和先进机器人工作流程方面表现出色,但它的价格也更高。如果你从事研究、学术或需要顶级性能,那么这笔投资是值得的。
另一方面,Kylin Arm 300在成本与功能之间取得了平衡。对于小型制造商、职业学校和希望在不花费过多的情况下实现自动化的初创企业来说,这是一个明智的选择。
两款机械臂都很出色。哪一款适合你,取决于你的技术需求——以及你的预算。
→ 获取 ViperX-300 报价:Interbotix 经销商
→ 预注册 Kylin Arm 300:Reeman Robotics
更多关于 协作机器人

协作机器人检测:视觉引导的质量控制如何变革工位现场

协作机器人装配单元:协作机器人的适用场景(及不适用场景)

Cobot Machine Tending: A Complete Guide to CNC, Press, and Injection-Mold Loading

Cobot Programming Explained: Hand-Guiding, Block-Based, and Skill-Based Approaches

Cobot Safety: ISO/TS 15066 and Power-and-Force-Limiting in Practice

协作机器人码垛:布局、吞吐量极限与投资回收期