
Control de precisión en la era de la computación en el borde: una mirada en profundidad al brazo robótico ViperX-300
Fecha de publicación

En los campos de la automatización industrial y la investigación científica,la inteligencia localizada está reemplazando rápidamente la dependencia de la nube. Elbrazo robótico ViperX-300 de Interbotix se ha convertido en una solución de referencia para el control de precisión ligero en la era de la computación en el borde, gracias a susistema de servo integrado de alto rendimiento yecosistema de software abierto.
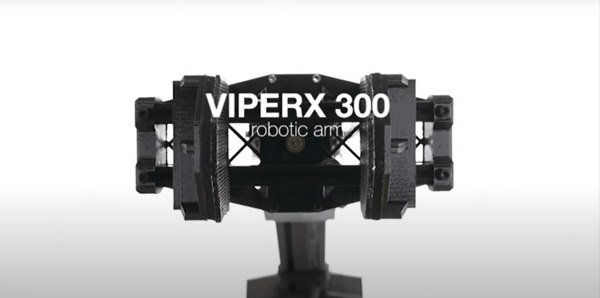
🔧 Arquitectura del hardware: Redefiniendo los límites de rendimiento para brazos robóticos compactos
Sistema de servo inteligente
En su núcleo, el ViperX-300 incorporaservomotores inteligentes DYNAMIXEL X-Series (modelos XM540-W270 y XM430-W350), que ofrecen cuatro avances clave:
-
Encoder de alta resolución de 4096 pasos: Precisión de posición de 0,088°, superando con creces a los sistemas de servo tradicionales
-
Monitoreo triple en tiempo real: Seguimiento simultáneo de temperatura, voltaje y estado de carga para prevenir daños por sobrecarga
-
Control PID programable por el usuario: Admite ajuste dinámico de parámetros para diferentes necesidades operativas
-
Topología de conexión en cadena: Simplifica el cableado y permite la expansión modular, mejorando la eficiencia de mantenimiento en un 50 %
Innovaciones mecánicas
-
Construcción ligera pero resistente: El marco de aluminio extruido de 20 mm × 40 mm con componentes de fibra de carbono equilibra resistencia y peso
-
Rotación de muñeca de 360°: Elimina los puntos ciegos para trayectorias de operación complejas
-
Base de rodamiento giratorio de grado industrial: Mejora la rigidez antitorsión con una repetibilidad de ±0,1 mm
-
Alcance de 750 mm + carga útil de 750 g: Cubre un rango total de 1500 mm, adecuado para el ensamblaje electrónico de precisión y la manipulación de muestras biológicas
⚙️ Ecosistema de software: transición sin fisuras del laboratorio a la producción
Herramientas de desarrollo abiertas
-
DYNAMIXEL Wizard 2.0: Interfaz visual para configuración de motores, actualizaciones de firmware y monitoreo de datos en tiempo real, reduciendo la configuración del hardware a menos de 1 hora
-
Compatibilidad total con ROS: Planificación de movimiento MoveIt! preintegrada, modelos de simulación Gazebo y ejemplos de servo visual OpenCV para Ubuntu 16.04/18.04 (Kinetic/Melodic)
Capacidad de despliegue rápido
Demostrado porel sistema Mobile ALOHA de Stanford:
-
Solo requiere50 demostraciones humanas para aprender tareas complejas como cocinar camarones, abrir puertas u operar ascensores con una tasa de éxito superior al 90 %
-
Fusión multisensor: Equipado con cuatro cámaras RGB de 480×640 (2 fijas + 2 montadas en la muñeca) para entrada ambiental en tiempo real a los algoritmos ACT
Caso de la industria: Un fabricante de electrónica logró un tiempo de preparación un 40 % más rápido y cero fallos en el ensamblaje de PCB gracias a la precisión de ±0,1 mm del ViperX-300.
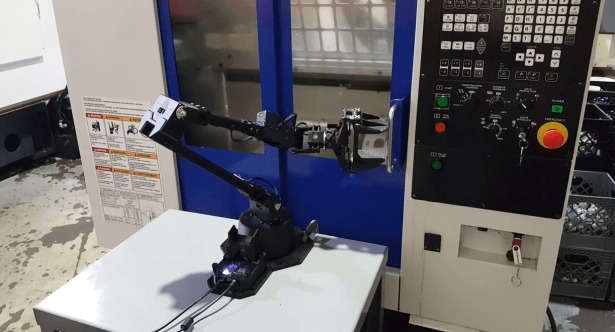
🏭 Aplicaciones industriales: de la investigación de vanguardia al uso industrial ligero
Investigación y educación
-
Plataforma de aprendizaje por refuerzo: Componente central del sistema de código abierto ALOHA para aprendizaje por imitación y algoritmos de toma de decisiones autónomas
-
Cursos universitarios de robótica: Proporciona módulos de modelado cinemático y planificación de trayectorias, reduciendo las barreras de desarrollo de algoritmos
Automatización industrial ligera
-
Ensamblaje electrónico de precisión: Clasificación y colocación de chips (precisión de ±0,1 mm)
-
Automatización de laboratorios biológicos: Transferencia de placas de Petri y dispensación de muestras
-
Inspección de calidad flexible: Detección visual de defectos en componentes pequeños
⚡️ Inteligencia en el borde: computación local y simulación
Simulación dinámica de alta fidelidad
Enel motor de física MuJoCo, los parámetros del ViperX-300 se calibran con precisión mediante identificación de sistemas:
-
Rigidez (kp) ycoeficientes de amortiguamiento optimizan la respuesta de las articulaciones
-
Pérdida por fricción la calibración evita errores de conversión URDF
Integración de IA en el borde
-
Toma de decisiones local: El despliegue directo de modelos como Gemini On-Device elimina la latencia de la nube
-
Aprendizaje con pocas muestras: Nuevas tareas entrenables con solo 50-100 demostraciones para entornos dinámicos
🚀 Tendencias futuras: localización y avances
Inspirados en la arquitectura del ViperX-300, los brazos robóticos nacionales se están poniendo al día rápidamente. Por ejemplo,Kylin Arm 300 de Reeman Robotics mantiene el mismo diseño de 5 GDL, rotación de muñeca de 360° y compatibilidad con ROS, centrándose enaplicaciones ligeras de 300 g mediante soluciones de cadena de suministro rentables, ideal para la educación y la industria ligera.
Los futuros brazos robóticos evolucionarán en tres direcciones:
-
Integración de computación en el borde: Despliegue local de modelos de IA multimodales
-
Flujo de simulación a realidad: MuJoCo acelera la iteración de algoritmos
-
Ecosistema de herramientas modular: Pinzas y sensores plug-and-play
Conclusión
El ViperX-300 tiene éxito al combinarprecisión de hardware,apertura de software yinteligencia en el borde. No es solo una herramienta para la investigación y la industria, sino un catalizador para hacer que el control de precisión sea más asequible y autónomo. Cuando la computación se traslada al borde, los límites de la manipulación robótica desaparecen.
Recursos:
Más en Robots colaborativos

Inspección con cobots: cómo el control de calidad guiado por visión está transformando el piso de celda

Cobot Assembly Cells: Where Cobots Make Sense (and Where They Don't)

Cobot Machine Tending: A Complete Guide to CNC, Press, and Injection-Mold Loading

Cobot Programming Explained: Hand-Guiding, Block-Based, and Skill-Based Approaches

Cobot Safety: ISO/TS 15066 and Power-and-Force-Limiting in Practice

Paletizado con cobots: configuraciones, límites de rendimiento y amortización