

산업 자동화와 과학 연구 분야에서,로컬 지능이 클라우드 의존성을 빠르게 대체하고 있습니다.ViperX-300 로봇 팔은 Interbotix가 개발한 제품으로, 엣지 컴퓨팅 시대의 경량 정밀 제어를 위한 벤치마크 솔루션으로 부상했습니다. 이는내장형 고성능 서보 시스템과개방형 소프트웨어 생태계덕분입니다.
🔧 하드웨어 아키텍처: 컴팩트 로봇 팔의 성능 한계 재정의
스마트 서보 시스템
ViperX-300의 핵심에는DYNAMIXEL X-시리즈 스마트 서보 모터(모델 XM540-W270 및 XM430-W350)가 장착되어 있으며, 4가지 핵심 혁신을 제공합니다:
-
4,096스텝 고해상도 엔코더: 위치 정밀도 0.088°로 기존 서보 시스템을 훨씬 능가합니다
-
3중 실시간 모니터링: 온도, 전압, 부하 상태를 동시에 추적하여 과부하 손상을 방지합니다
-
사용자 프로그래밍 가능 PID 제어: 다양한 운영 요구에 맞춰 파라미터를 동적으로 조정할 수 있습니다
-
데이지 체인 토폴로지: 배선을 단순화하고 모듈식 확장을 지원하여 유지보수 효율을 50% 향상시킵니다
기계적 혁신
-
경량이면서도 강한 구조: 20mm×40mm 알루미늄 압출 프레임과 탄소 섬유 부품으로 강도와 무게의 균형을 이룹니다
-
360° 손목 회전: 복잡한 작업 경로에서 사각지대를 제거합니다
-
산업용 슬루링 베이스: ±0.1mm 반복 정밀도로 비틀림 강성을 향상시킵니다
-
750mm 도달 거리 + 750g 페이로드: 총 1500mm 작업 범위를 제공하며 정밀 전자제품 조립 및 생물학적 샘플 처리에 적합합니다
⚙️ 소프트웨어 생태계: 실험실에서 생산 현장까지 매끄러운 전환
개방형 개발 도구
-
DYNAMIXEL Wizard 2.0: 모터 구성, 펌웨어 업데이트, 실시간 데이터 모니터링을 위한 시각적 인터페이스로 하드웨어 설정 시간을 1시간 이내로 단축합니다
-
완전한 ROS 지원: Ubuntu 16.04/18.04(Kinetic/Melodic)용 MoveIt! 모션 플래닝, Gazebo 시뮬레이션 모델, OpenCV 비주얼 서보 예제가 사전 통합되어 있습니다
신속한 배포 역량
스탠포드 대학의Mobile ALOHA 시스템으로 입증되었습니다:
-
단50회의 인간 시연만으로 새우 요리, 문 열기, 엘리베이터 작동 같은 복잡한 작업을 90% 이상의 성공률로 학습할 수 있습니다
-
다중 센서 융합: ACT 알고리즘에 실시간 환경 입력을 제공하기 위해 4개의 480×640 RGB 카메라(고정 2개 + 손목 장착 2개)를 갖추고 있습니다
산업 사례: 한 전자제품 제조업체는 ViperX-300의 ±0.1mm 정밀도를 활용하여 PCB 조립에서 설정 시간을 40% 단축하고 무결점 생산을 달성했습니다.
🏭 산업 응용 분야: 최첨단 연구부터 경량 산업용까지
연구 및 교육
-
강화 학습 플랫폼: 모방 학습 및 자율 의사 결정 알고리즘을 위한 오픈소스 ALOHA 시스템의 핵심 구성 요소입니다
-
대학 로봇 공학 과정: 기구학 모델링 및 궤적 계획 모듈을 제공하여 알고리즘 개발 장벽을 낮춥니다
경량 산업 자동화
-
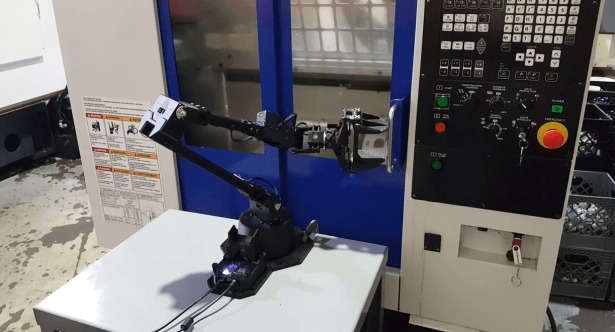
정밀 전자제품 조립: 칩 분류 및 배치(±0.1mm 정밀도)
-
생물학 실험실 자동화: 페트리 접시 이송 및 샘플 분주
-
유연한 품질 검사: 소형 부품의 시각적 결함 검출
⚡️ 엣지 인텔리전스: 로컬 컴퓨팅 및 시뮬레이션
고정밀 동역학 시뮬레이션
MuJoCo 물리 엔진에서, ViperX-300의 파라미터는 시스템 식별을 통해 정밀하게 보정됩니다:
-
강성(kp) 및감쇠 계수가 관절 응답을 최적화합니다
-
마찰 손실 보정은 URDF 변환 오류를 방지합니다
엣지 AI 통합
-
로컬 의사 결정: Gemini On-Device 같은 모델을 직접 배포하여 클라우드 지연 시간을 제거합니다
-
소량 샘플 학습: 동적 환경에서 단 50~100회의 시연만으로 새로운 작업을 학습할 수 있습니다
🚀 미래 트렌드: 현지화 및 발전 전망
ViperX-300의 아키텍처에서 영감을 얻어, 국내 로봇 팔도 빠르게 따라잡고 있습니다. 예를 들어,Reeman Robotics의 Kylin Arm 300은 동일한 5자유도(5-DOF) 설계, 360° 손목 회전, ROS 호환성을 유지하면서300g 경량 응용 분야에 중점을 둡니다. 비용 효율적인 공급망 솔루션을 통해 교육 및 경량 산업에 이상적입니다.
미래의 로봇 팔은 다음 세 가지 방향으로 진화할 것입니다:
-
엣지 컴퓨팅 통합: 멀티모달 AI 모델의 로컬 배포
-
시뮬레이션-현실 파이프라인: MuJoCo가 알고리즘 반복을 가속화합니다
-
모듈형 도구 생태계: 플러그 앤 플레이 그리퍼 및 센서
결론
ViperX-300은하드웨어 정밀도,소프트웨어 개방성,엣지 인텔리전스를 결합하여 성공했습니다. 이는 단순히 연구와 산업을 위한 도구가 아니라, 정밀 제어를 더욱 저렴하고 자율적으로 만드는 촉매제입니다. 컴퓨팅이 엣지로 이동하면 로봇 조작의 한계는 사라집니다.
리소스:


