

急速に進化するエッジAIの世界において、InterbotixのViperX-300は、軽量ロボットアームのベンチマークとして登場しました。強力な組み合わせを備え、ローカル高性能コンピューティングとモジュラーハードウェア設計により、従来のマニピュレーターの限界を再定義しています。本記事では、そのアーキテクチャ、実世界でのユースケース、業界トレンドを考察し、このロボットが標準的なアプリケーションの限界をどのように超えているのかを理解します。
1. コアハードウェア:DYNAMIXEL X-Seriesを支えるインテリジェンス
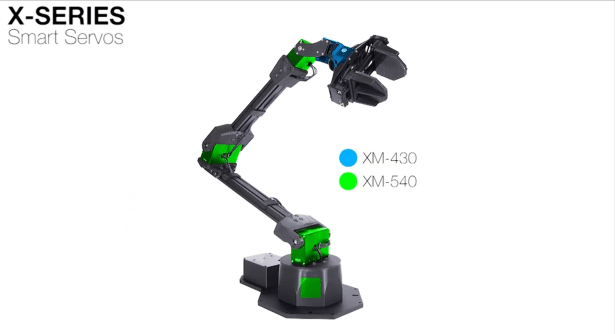
ViperX-300の中核には、DYNAMIXEL X-Seriesのスマートサーボモーターがあります:
- XM540-W270(腰・肩関節)が提供するのは4096段階の位置フィードバックと±0.1mmの繰り返し精度であり、電子機器のはんだ付けのような高精度作業に最適です。その適応PID制御が関節剛性を自動調整し、壊れやすい物体を扱う際にはトルクを低減します。
- XM430-W350(手首・グリッパー)は、強化された熱管理機能を備え、4時間の連続運転中は55°C未満の安定した温度を維持します。24時間体制のラボ自動化に最適です。
従来のサーボとの比較:
- プラグアンドプレイのデイジーチェーン通信は、8つのサーボすべてが1本のケーブルで接続され、配線の複雑さを軽減します。Shadow IDサポートは、対称な関節(例:デュアルグリッパー)の同期制御を可能にします。
- マルチセンサーフュージョンは、内蔵センサーが温度・電圧・トルクを監視することで、予知保全(摩耗や損傷を示唆するモーター負荷の変化を検出)が可能になります。
2. ソフトウェアエコシステム:ROSからノーコードツールへ
ViperX-300のソフトウェアアーキテクチャは、開発者と初心者の両方を対象に設計されています:
- DYNAMIXEL Wizard 2.0
- ビジュアルインターフェースにより、リアルタイムのパラメータ更新が可能です。ユーザーは5分以内でサーボ(例:グリッパー力)を較正できます。
- 含まれる機能:軌道スムージングにより、速度・加速度のしきい値を調整して動作中の振動を防ぎます。
- ROS/ROS2統合
- 提供するもの:MoveIt!プランニングパッケージにより、衝突を自動回避する動作(例:散らかった机の上での物体の把持)が可能です。
- さらに、マルチアーム制御に対応しており、Mobile ALOHAプロジェクトのような双腕構成にも簡単に拡張できます。
- ローコードワークフロー
- Python APIとMATLABサポートにより、複雑なパイプライン(例:OpenCVベースの視覚選別)をドラッグ&ドロップで構築できます。
- 含まれるもの:Gazeboシミュレーションモデルにより、物理的な摩耗とリスクを最小限に抑える仮想テストが可能です。
3. 実世界での応用:研究ラボからスマートホームへ
このアームは、750mmリーチと750gペイロードを備え、ViperX-300は多様な分野で優れた性能を発揮します:
1. ラボ自動化
- 生体サンプル処理は、分注モジュールと統合され、96ウェルプレートへの分注を±0.5μLの精度で行えます。
- 材料科学は、力センサーを使用した3Dプリント中のリアルタイム圧力調整により、複雑な形状の印刷品質が向上します。
2. ホームオートメーション(Mobile ALOHAプロジェクト)
スタンフォード大学のMobile ALOHAシステムでは、スレーブアームとしてWidowX 250とともに使用:
- 自動調理は、行動クローニングにより炒め動作を学習します。人間によるデモ50回で、裏返し・味付け・盛り付けなどの調理タスクを90%以上の成功率で実現できます。
- エレベーター操作は、LiDARと組み合わせることで、ボタンを押してエレベーターに乗り込むことができ、サービスロボットの「ラストメートル」課題に取り組みます。
3. 産業のイノベーション
- 小ロットPCB組み立ては、スタートアップ企業がViperX-300を使って、従来のSMTラインの5分の1のコストで1日最大2,000枚の基板を組み立てています。
- リバースエンジニアリングは、構造光スキャナーと組み合わせると、複雑な表面の3Dモデルを0.3mmの精度で2時間以内に作成します。
4. 業界トレンド:単体のインテリジェンスからシステム連携へ
1. エッジAIとロボティクスの融合
搭載のU2D2コントローラは、軽量AIモデル(例:TensorFlow Lite)を実行し、クラウド推論に依存せずにグリッパー戦略をリアルタイムに更新できます。
2. モジュール式拡張エコシステム
Interbotixのオープンソースの3Dプリント可能なグリッパーライブラリにより、ユーザーは指先モジュール(例:ボトルキャップ用の凹型ジョー)を設計し、ROSパラメータサーバー経由で構成を切り替えられます。ある大学チームはViperX-300を四足歩行ロボットとして、腕と脚のハイブリッド移動用に転用しました。
3. ローカライズされたイノベーションとコスト優位性
中国に拠点を置くReeman RoboticsのKylin Arm 300は、やや精度は劣りますが(±1mm)、次のものを提供します:モジュール設計と30%のコスト削減を実現し、教育用途や初期段階のアプリケーションで有力な候補となっています。ここから学べることは何でしょうか?ローカライズされ、コスト最適化されたロボティクスが急速に勢力を拡大しています。
5. 開発者向けリソースとコミュニティサポート
- 公式ドキュメントには、DYNAMIXEL X-Series開発者ガイドやROSツールのクイックスタートなどがあり、配線からアルゴリズム開発までを網羅しています。
- 事例ライブラリでは、200以上の実世界の事例(例:ガラス製品を安全に扱う医療用仕分け、AI支援ペイント)がInterbotixのWebサイトで紹介されています。
- ファームウェアアップデートは、新機能を追加するために定期的に公開されています(例:2025年のマルチモーダルセンサーフュージョンアルゴリズム)。DYNAMIXEL Wizardで簡単に更新できます。
結論:精密アームの可能性を再定義する
ViperX-300は単なるスペックではなく、アクセシビリティ、オープン性、適応性が重要です。研究室で微細な精度が必要な場合も、家庭で日常業務を自動化する場合も、次のロボットのブレークスルーを試作する場合も、ViperX-300は多用途のプラットフォームを提供します:アイデアを現実に変える—従来の産業用アームの価格帯は必要ありません。
関連資料
- ViperX-300 ROSチュートリアル:MoveIt!の設定とPython制御の例
- Mobile ALOHA GitHubリポジトリ:マルチアームの協調制御とAI行動クローニングを学ぶ
もっと見る: 協働ロボット

コボット検査:ビジョンガイド型品質管理がセルフロアを変革する方法

Cobot Assembly Cells: Where Cobots Make Sense (and Where They Don't)

Cobot Machine Tending: A Complete Guide to CNC, Press, and Injection-Mold Loading

Cobot Programming Explained: Hand-Guiding, Block-Based, and Skill-Based Approaches

コボットの安全性:ISO/TS 15066とパワー・フォース制限の実践

コボットパレタイジング:レイアウト、スループットの限界、投資回収