

産業オートメーションと科学研究の分野では、ローカライズされたインテリジェンスは、クラウド依存に急速に取って代わりつつあります。ViperX-300 ロボットアームは、Interbotix 製で、エッジコンピューティング時代の軽量精密制御のベンチマークソリューションとして登場しました。その理由は、組み込み型高性能サーボシステムとオープンなソフトウェアエコシステムです。
🔧 ハードウェアアーキテクチャ:コンパクトロボットアームの性能限界を再定義
スマートサーボシステム
その中核として、ViperX-300 はDYNAMIXEL Xシリーズのスマートサーボモーター(モデル XM540-W270 および XM430-W350)を搭載し、次の4つの主要なブレークスルーを実現します:
-
4,096ステップの高解像度エンコーダ:位置精度0.088°で、従来のサーボシステムをはるかに上回ります
-
3重のリアルタイム監視:温度・電圧・負荷状態を同時に追跡し、過負荷による損傷を防止します
-
ユーザープログラマブルPID制御:さまざまな運用ニーズに応じた動的パラメータ調整をサポートします
-
デイジーチェーン構成:配線を簡素化し、モジュール式拡張を可能にして、メンテナンス効率を50%向上させます
メカニカルな革新
-
軽量かつ強固な構造:20mm×40mmの押出アルミフレームとカーボンファイバー部品により、強度と重量のバランスを実現
-
360°手首回転:複雑な動作経路の死角を解消
-
産業用旋回リングベース:±0.1mmの繰り返し精度でねじり剛性を強化
-
750mmリーチ+750gペイロード:合計1500mmの可動範囲をカバーし、精密電子機器の組み立てや生体サンプルの取り扱いに適しています
⚙️ ソフトウェアエコシステム:ラボから生産へのシームレスな移行
オープンな開発ツール
-
DYNAMIXEL Wizard 2.0:モーター設定、ファームウェア更新、リアルタイムデータ監視のためのビジュアルインターフェースを提供し、ハードウェアセットアップを1時間未満に短縮します
-
完全なROSサポート:Ubuntu 16.04/18.04(Kinetic/Melodic)向けに、MoveIt! モーションプランニング、Gazebo シミュレーションモデル、OpenCV ビジュアルサーボの例がプリインテグレーションされています
迅速な導入能力
スタンフォード大学のMobile ALOHA システムによって実証されています:
-
必要なのはわずか50回の人間によるデモンストレーションだけで、エビの調理、ドアの開閉、エレベーターの操作などの複雑なタスクを90%以上の成功率で学習できます
-
マルチセンサーフュージョン:4台の480×640 RGBカメラ(固定2台+手首搭載2台)を装備し、ACTアルゴリズムへのリアルタイム環境入力を実現
業界事例:ある電子機器メーカーは、ViperX-300の±0.1mm精度を使用して、PCB組み立てのセットアップ時間を40%短縮し、故障ゼロを達成しました。
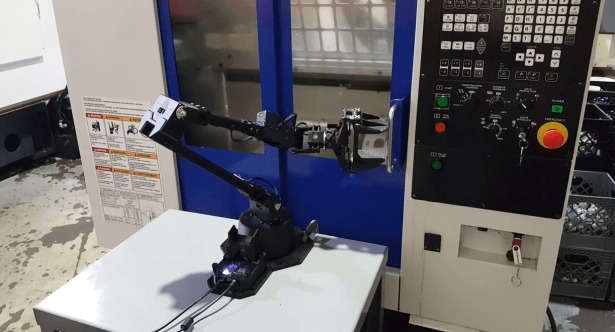
🏭 産業応用:最先端研究から軽工業用途まで
研究と教育
-
強化学習プラットフォーム:模倣学習および自律的意思決定アルゴリズムのためのオープンソースALOHAシステムの中核コンポーネント
-
大学のロボット工学コース:キネマティクスモデリングと軌道計画モジュールを提供し、アルゴリズム開発のハードルを下げます
軽工業向けオートメーション
-
精密電子機器組み立て:チップの選別と配置(±0.1mm精度)
-
バイオラボ自動化:シャーレの搬送とサンプル分注
-
柔軟な品質検査:小型部品の外観不良検出
⚡️ エッジインテリジェンス:ローカルコンピューティングとシミュレーション
高忠実度ダイナミクスシミュレーション
「MuJoCo物理エンジン」において、ViperX-300のパラメータはシステム同定によって精密に較正されています:
-
剛性(kp)と減衰係数が関節応答を最適化します
-
摩擦損失の較正により、URDF変換エラーを回避します
エッジAI統合
-
ローカルでの意思決定:Gemini On-Device などのモデルを直接デプロイすることで、クラウドレイテンシを排除します
-
低サンプル学習:動的環境向けに、わずか50〜100回のデモンストレーションで新しいタスクを学習可能
🚀 将来のトレンド:ローカライゼーションと進化
ViperX-300のアーキテクチャに触発され、国内のロボットアームも急速に追い上げています。例えば、Reeman Robotics の Kylin Arm 300は、同じ5自由度設計、360°手首回転、ROS互換性を維持しつつ、300gの軽量アプリケーションに、コスト効率の高いサプライチェーンソリューションを通じて焦点を当てています。教育および軽工業に最適です。
将来のロボットアームは、次の3つの方向に進化するでしょう:
-
エッジコンピューティング統合:マルチモーダルAIモデルのローカルデプロイ
-
Sim-to-Real パイプライン:MuJoCoがアルゴリズムの反復を加速
-
モジュラーツールエコシステム:プラグアンドプレイのグリッパーとセンサー
結論
ViperX-300 は、ハードウェア精度、ソフトウェアのオープン性、そしてエッジインテリジェンスを組み合わせることで成功しています。これは研究と産業のためのツールであるだけでなく、精密制御をより手頃で自律的なものにするための触媒です。コンピューティングがエッジに移行するとき、ロボット操作の限界は消え去ります。
リソース:
もっと見る: 協働ロボット

コボット検査:ビジョンガイド型品質管理がセルフロアを変革する方法

Cobot Assembly Cells: Where Cobots Make Sense (and Where They Don't)

Cobot Machine Tending: A Complete Guide to CNC, Press, and Injection-Mold Loading

Cobot Programming Explained: Hand-Guiding, Block-Based, and Skill-Based Approaches

コボットの安全性:ISO/TS 15066とパワー・フォース制限の実践

コボットパレタイジング:レイアウト、スループットの限界、投資回収