

今日のスマートファクトリーと柔軟な自動化の時代において、ロボットアームには精度と適応性のバランスが求められます。InterbotixのViperX‑300は、高度なサーボとオープンなソフトウェアスタックにより高い水準を誇ります。まもなく登場するReeman RoboticsのKylin Arm 300は、主要スペックを満たしつつ現地最適化を施した代替製品となる見込みです。
1. 高トルク・高分解能ドライブ
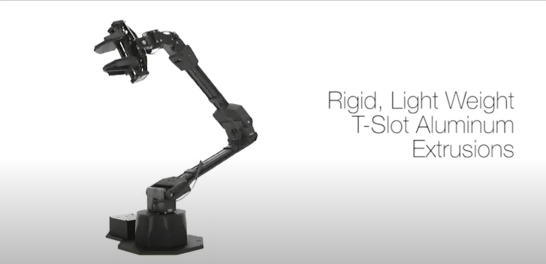
ViperX‑300は、DYNAMIXEL Xシリーズのスマートサーボ—特にXM540‑W270とXM430‑W350—で各動作を駆動します。主な特長は以下のとおりです。
-
4096ステップの位置フィードバックにより、サブミリメートル精度を実現。
-
ユーザー調整可能なPIDループにより、速度と安定性のバランスを調整可能。
-
内蔵センサーにより、温度・電圧・負荷を継続監視。
-
コンパクトで効率的な設計により、グラムあたりのトルクと優れた熱管理を実現。
詳細な仕様については、DYNAMIXEL Xシリーズのマニュアルを参照してください。
2. プラグアンドプレイ制御ソフトウェア
ViperX‑300は単なるハードウェアではありません。そのエコシステムが開発を加速します。
-
DYNAMIXEL WizardとRobotis U2D2インターフェースを組み合わせることで、コーディング不要のビジュアルサーボ調整、ファームウェア更新、診断が可能になります。
-
ROSサポートは、公式のInterbotix ROSパッケージにより、動作計画、関節制御、カメラ連携のすぐ使えるサンプルが提供されます。
この組み合わせにより、統合期間を数週間短縮でき、簡単なデモから本格的な研究プロジェクトまでスケールアップできます。
3. 実践的なタスク向けの俊敏な動作
5自由度(5‑DOF)のアームと360°回転手首を備えたViperX‑300は、750mmのワークスペースをカバーします。主な特長は以下のとおりです。
-
精度:300gペイロード時の繰り返し精度±0.1mm。
-
多用途性:小さな部品の把持、軽組み立ての補助、ピックアンドプレースサイクルの実行が可能。
-
速度:微調整されたPIDにより、オーバーシュートを抑えた高速で滑らかな関節動作を実現。
大学ではビジョンガイドロボティクスの講義に使われ、中小工場ではバッチサンプリングに導入され、メイカーズはカスタムエンドエフェクタを組み合わせて活用しています。
4. Kylin Arm 300:現地の対抗馬
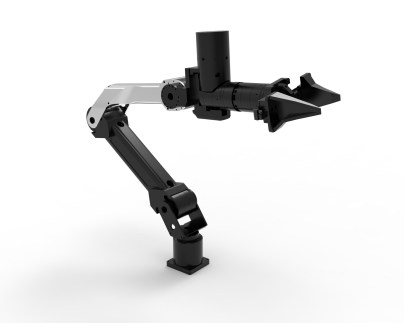
ViperX‑300の成功に触発されたReeman Roboticsは、Kylin Arm 300を、同等のコアスペックで発売します。
-
5自由度と360°回転を搭載。
-
リーチ750mm、全幅1500mm。
-
繰り返し精度±1mm、位置決め精度5〜8mm、ペイロード300g。
-
8つの同期サーボに加え、操作性を高める回転手首関節を搭載。
Kylin Arm 300は現地ならではの利点も備えています。ローカルソフトウェアスタック用のモジュラーコントローラ、AMR対応のマウントオプション、地域の予算に合わせた価格設定などです。
🔗 Reeman Roboticsで詳細を見る:https://reemanbot.com/
5. なぜ重要なのか
-
研究開発の迅速化:試作から概念実証まで、数か月ではなく数日で実現。
-
費用対効果の高い自動化:軽量アームにより、高価なコンベヤ設備を不要に。
-
教育効果:実践的な学びのための産業グレードのハードウェア。
-
現地サポート:Kylin Arm 300は現地保証、部品、トレーニングを提供。
まとめ
「ViperX‑300」は、ロボットアーム市場において精度・使いやすさ・ソフトウェアのオープン性のベンチマークであり続けています。そして、まもなく登場する「Kylin Arm 300」は、こうした強みを地域のニーズに合わせた現地向けソリューションに受け継ぎます。大学、軽工業、メイカーズコミュニティのいずれにいても、これらのアームは自動化と実践的な学びへの新たな扉を開きます。
もっと見る: 協働ロボット

コボット検査:ビジョンガイド型品質管理がセルフロアを変革する方法

Cobot Assembly Cells: Where Cobots Make Sense (and Where They Don't)

Cobot Machine Tending: A Complete Guide to CNC, Press, and Injection-Mold Loading

Cobot Programming Explained: Hand-Guiding, Block-Based, and Skill-Based Approaches

コボットの安全性:ISO/TS 15066とパワー・フォース制限の実践

コボットパレタイジング:レイアウト、スループットの限界、投資回収