
Точность следующего уровня: роботизированные руки ViperX‑300 и Kylin Arm 300
Дата публикации

В эпоху современных умных фабрик и гибкой автоматизации роботизированные руки должны сочетать точность с адаптивностью. InterbotixViperX‑300задает высокую планку благодаря современным сервоприводам и открытому программному стеку. Вскоре будет представлена модель Reeman RoboticsKylin Arm 300, которая обещает отечественную альтернативу, соответствующую ключевым характеристикам и адаптированную под локальные условия.
1. Высокомоментный привод с высоким разрешением
ViperX‑300 используетумные сервоприводы DYNAMIXEL X‑Series— в частности,XM540‑W270 иXM430‑W350— для обеспечения каждого движения. Ключевые особенности:
-
Обратная связь по положению с разрешением 4096 шагов для субмиллиметровой точности.
-
Настраиваемые пользователем ПИД‑контуры для баланса скорости и стабильности.
-
Встроенные датчики для непрерывного контроля температуры, напряжения и нагрузки.
-
Компактная и эффективная конструкция, обеспечивающая больший крутящий момент на грамм массы и превосходное рассеивание тепла.
Полные технические характеристики см. вруководстве по DYNAMIXEL X‑Series.
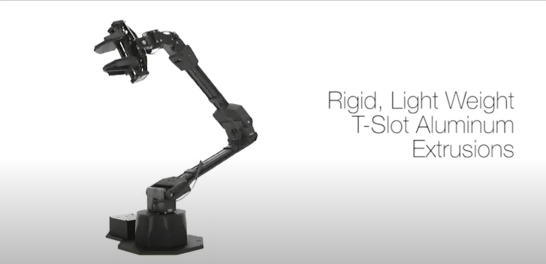
2. Программное обеспечение управления Plug‑and‑Play
ViperX‑300 — это не просто аппаратное обеспечение. Его экосистема ускоряет разработку:
-
DYNAMIXEL Wizard в паре синтерфейсом Robotis U2D2 позволяет выполнять визуальную настройку сервоприводов, обновление прошивки и диагностику — без необходимости программирования.
-
Поддержка ROS через официальныепакеты Interbotix ROS предоставляет готовые примеры для планирования движений, управления сочленениями и интеграции камер.
Такое сочетание позволяет сократить сроки интеграции на недели и масштабироваться от простых демонстраций до полноценных исследовательских проектов.
3. Гибкие движения для реальных задач
Будучи рукой с5 степенями свободы иповоротным запястьем 360°, ViperX‑300 охватывает750‑миллиметровую рабочую зону. Он предлагает:
-
Точность: повторяемость ±0,1 мм при полезной нагрузке 300 г.
-
Универсальность: захват мелких деталей, помощь в легкой сборке или выполнение циклов взятия и размещения.
-
Скорость: быстрые и плавные движения сочленений с минимальным перерегулированием благодаря точно настроенным ПИД‑регуляторам.
Университеты используют его в курсах по робототехнике с машинным зрением. Небольшие фабрики применяют его для выборочного контроля партий. Мейкеры адаптируют его с помощью собственных конечных эффекторов.
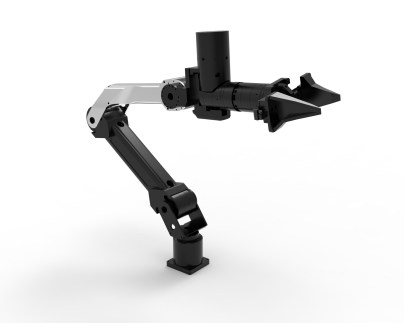
4. Kylin Arm 300: отечественный конкурент
Вдохновленная успехом ViperX‑300, компания Reeman Robotics выпускаетKylin Arm 300 с аналогичными ключевыми характеристиками:
-
5 степеней свободы иповорот на 360°.
-
Вылет 750 мм,общий размах 1500 мм.
-
Повторяемость ±1 мм,точность 5–8 мм,полезная нагрузка 300 г.
-
Восемь синхронизированных сервоприводов плюс поворотный узел запястья для повышенной маневренности.
Kylin Arm 300 предлагает локальные преимущества: модульные контроллеры для локальных программных стеков, готовые варианты крепления для AMR и цены, адаптированные под региональные бюджеты.
🔗 Узнайте больше на Reeman Robotics:https://reemanbot.com/
5. Почему это важно
-
Более быстрые исследования и разработки: от прототипа до подтверждения концепции за дни, а не месяцы.
-
Экономичная автоматизация: легкие манипуляторы избавляют от необходимости в дорогих конвейерных системах.
-
Образовательный эффект: промышленное оборудование для практического обучения.
-
Локальная поддержка: Kylin Arm 300 предлагает гарантии в стране, запчасти и обучение.
Заключение
РоботViperX‑300 остается эталоном точности, удобства использования и открытости программного обеспечения на рынке роботизированных рук. Грядущая модельKylin Arm 300 привносит эти сильные стороны в отечественное решение, адаптированное под локальные потребности. Работаете ли вы в академической среде, легкой промышленности или в сообществе мейкеров — эти роботизированные руки открывают новые возможности для автоматизации и практического обучения.
Ещё в Коллаборативные роботы

Инспекция с коботом: как контроль качества под управлением машинного зрения трансформирует производственную ячейку

Cobot Assembly Cells: Where Cobots Make Sense (and Where They Don't)

Cobot Machine Tending: A Complete Guide to CNC, Press, and Injection-Mold Loading

Cobot Programming Explained: Hand-Guiding, Block-Based, and Skill-Based Approaches

Cobot Safety: ISO/TS 15066 and Power-and-Force-Limiting in Practice

Паллетирование с помощью коботов: схемы, пределы производительности и окупаемость